
Anzahl Durchsuchen:0 Autor:Site Editor veröffentlichen Zeit: 2026-09-17 Herkunft:Powered


Robotik-Entwicklungsteams stehen ständig vor einem kritischen Dilemma zwischen Bauen und Kaufen, wenn sie mit engen Zeitplänen für die Markteinführung konfrontiert werden. Der Aufbau einer Basis von Grund auf nimmt wertvolle Entwicklungszyklen in Anspruch. Der Kauf einer Standardlösung schränkt zukünftige Anpassungen häufig ein. Es ist von entscheidender Bedeutung , die Auswahl eines OEM-Robotergehäuseherstellers als grundlegende Geschäftsentscheidung zu betrachten. Diese einzige Wahl bestimmt die Hardware-Zuverlässigkeit, die Geschwindigkeit der Software-Integration und die ultimative Produktskalierbarkeit.
Allerdings müssen Sie bei Ihrer Bewertung eine skeptische, evidenzbasierte Ausgangslage festlegen. Marketingspezifikationen weichen oft stark von der dynamischen, realen Leistung unter hoher Betriebsbelastung ab. Datenblätter heben Spitzenleistungen unter perfekten Bedingungen hervor. Reale Umgebungen erfordern dauerhafte Zuverlässigkeit, kontinuierliche Sensorkommunikation und einwandfreie mechanische Haltbarkeit.
In diesem Leitfaden untersuchen wir die entscheidenden Kriterien, die für die Prüfung eines OEM-Partners erforderlich sind. Sie lernen, wie Sie kinematische Modelle bewerten, Entwicklerökosysteme prüfen, die Lieferkettenbereitschaft bewerten und ein kugelsicheres Proof-of-Concept-Protokoll ausführen. Ihr Endziel ist eine nahtlose Bereitstellung ohne kostspielige nachgelagerte Hardwareausfälle.
Die interne Chassis-Entwicklung entzieht Ihren Kernwertversprechen Ressourcen. Ingenieurteams sollten sich auf KI-Navigation, Computer Vision und anwendungsspezifische Manipulation konzentrieren. Das Entwerfen von Antriebssystemen von Grund auf zwingt Softwareentwickler dazu, gelöste mechanische Probleme zu lösen. Sie verlieren Monate damit, PID-Regler abzustimmen und Motorhalterungen zu testen, anstatt benutzerorientierte Funktionen zu verfeinern.
Sie müssen die versteckten Kosten kundenspezifischer Werkzeuge gegen den Vorabpreis einer ausgereiften OEM-Plattform abwägen. Kundenspezifische Builds erfordern umfangreiche Motorabstimmung, Firmware-Debugging und iteratives Prototyping. Diese versteckten technischen Kosten übertreffen schnell die Prämie, die für eine zuverlässige Standardlösung gezahlt wird.
| Entwicklungsansatz | Vorabkosten | Zeit bis zur Markteinführung | Versteckte technische Kosten | Skalierung Vorhersagbarkeit |
|---|---|---|---|---|
| Eigene kundenspezifische Konstruktion | Niedrig (Rohstoffe) | 12–18 Monate | Extrem hoch (Werkzeuge, Tuning, Firmware-Fehler) | Niedrig (Lieferkette muss von Grund auf neu aufgebaut werden) |
| Spezialisierter OEM-Partner | Mittel bis Hoch | 3–6 Monate | Niedrig (vorab abgestimmte Hardware, dokumentierte APIs) | Hoch (Nützt etablierte Lieferketten) |
Die Festlegung klarer Erfolgskriterien bildet die Grundlage einer profitablen OEM-Partnerschaft. Fordern Sie zunächst eine Genauigkeit der Odometrie im Submillimeterbereich direkt nach dem Auspacken. Radschlupf und eine schlechte Encoderkalibrierung beeinträchtigen die SLAM-Algorithmen sofort. Zweitens: Stellen Sie eine nahtlose Übergabe von der Hardwareschicht an den autonomen Navigationsstapel sicher. Der Controller muss die Befehlsgeschwindigkeiten sofort analysieren. Abschließend können Sie eine vorhersehbare Einheitsökonomie bei skalierenden Volumina projizieren. Das Geschäftsmodell muss tragfähig bleiben, unabhängig davon, ob Sie Dutzende, Hunderte oder Tausende von Einheiten einsetzen.
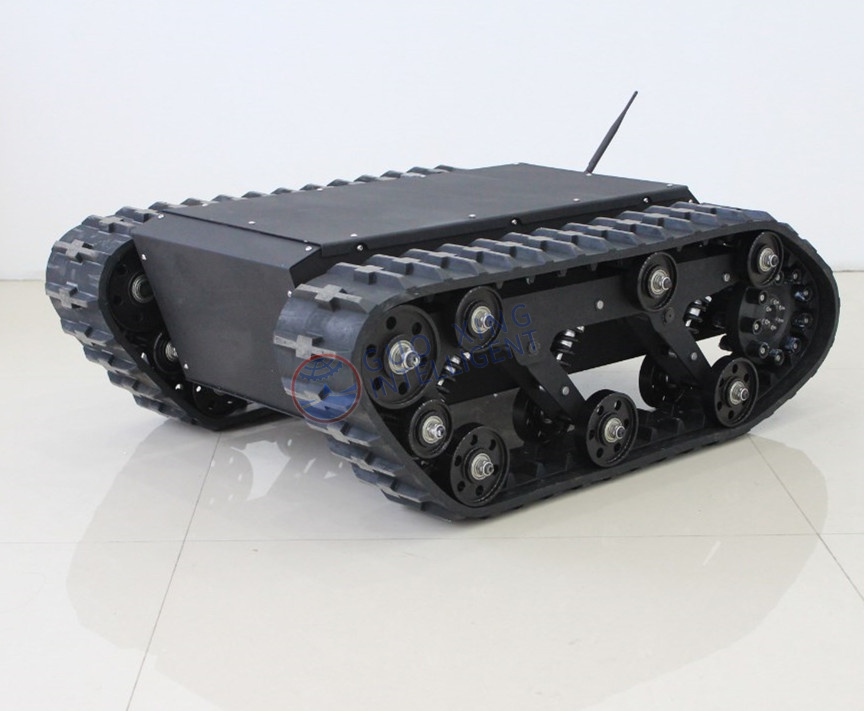
Die Haltbarkeit der Hardware geht über die visuelle Ästhetik hinaus. Sie müssen strikt zwischen statischen Nutzlastansprüchen und dynamischen Nutzlastrealitäten unterscheiden. Ein Fahrgestell kann im Stand 500 kg tragen. Beim Beschleunigen, Abbremsen oder scharfen Wenden unter derselben Last entstehen jedoch enorme Scherkräfte. Dynamische Belastung offenbart die wahre Qualität von Getrieben, Lagern und Rahmenschweißnähten.
Richten Sie das kinematische Modell an den spezifischen Reibungs-, Präzisions- und räumlichen Einschränkungen Ihrer Zielumgebung aus. Wählen Sie die richtige Antriebskonfiguration basierend auf funktionalen Einschränkungen:
Energiemanagementsysteme bestimmen die Betriebszeit. Bewerten Sie die Batteriechemie sorgfältig. Lithiumeisenphosphat (LiFePO4) bietet im Vergleich zu Standard-Lithium-Ionen-Akkus eine überlegene Zyklenlebensdauer und thermische Stabilität. Bewerten Sie die Batteriewechselmöglichkeiten für einen kontinuierlichen 24/7-Betrieb. Überprüfen Sie außerdem das Batteriemanagementsystem (BMS). Ein zuverlässiges BMS verhindert eine Tiefentladung, gleicht die Zellspannungen aus und kommuniziert den Batteriezustand über den CAN-Bus. Überprüfen Sie abschließend die nahtlose Integration mit autonomen Dockingstationen. Eine schlechte Ausrichtung der Dockingstation oder instabile Ladeströme beeinträchtigen die Autonomie der Flotte.
Bewerten Sie das physische Fahrgestell des mobilen Roboters für Einzelradaufhängungssysteme. Unebene Industrieböden, Außenschwellen und Übergangsrampen erfordern eine Anpassungsfähigkeit des Geländes. Starre Rahmen führen dazu, dass die Antriebsräder bei kleinen Unebenheiten den Bodenkontakt verlieren. Diese physische Unterbrechung stört die Odometriedaten und führt zu Navigationsfehlern. Suchen Sie nach Wipp-Drehgestell-Mechanismen, aktiven Dämpfern oder unabhängigen Federaufhängungen, um einen kontinuierlichen Bodenkontakt aufrechtzuerhalten.
Die Haltbarkeit der Hardware bedeutet nichts, wenn Ihre Ingenieure sie nicht kontrollieren können. Die Offenheit der Steuerschnittstelle ist eine nicht verhandelbare Anforderung. Überprüfen Sie die sofortige Verfügbarkeit von Low-Level-Steuerungsprotokollen wie CAN-Bus oder RS232/485. High-Level-SDKs für C++ und Python beschleunigen die Anwendungsentwicklung. Geschlossene, proprietäre Protokolle beschränken Ihr Team auf begrenzte Funktionssätze.
Schauen Sie über oberflächliche „ROS-kompatible“ Marketing-Abzeichen hinaus. Echte Kompatibilität erfordert native URDF-Modelle (Unified Robot Description Format). Diese Modelle müssen genaue Trägheitsmatrizen und Gelenkgrenzen enthalten. Fordern Sie vorkonfigurierte Odometrieknoten und zugängliche Hardwaretreiber. Ein aktives GitHub-Repository ist ein starker Beweis für das Engagement der Entwickler. Wenn ein Hersteller seine ROS-Pakete zwei Jahre lang nicht aktualisiert hat, muss Ihr Team mit endlosen Debugging-Sitzungen rechnen.
Behandeln Sie die API-Dokumentation als führenden Indikator für die Zuverlässigkeit des Herstellers. Schlechte Dokumentation garantiert Verzögerungen bei der Integration. Gut strukturierte Dokumente bieten klare Anschlussbelegungen, Befehlsgeschwindigkeitsstrukturen und Fehlercode-Wörterbücher. Wenn ein OEM technische Daten hinter Verkaufsgesprächen verschleiert, gehen Sie vorsichtig vor. Transparente Unternehmen veröffentlichen öffentlich umfangreiche Wikis, Entwicklerforen und Integrations-Tutorials.
Stellen Sie sicher, dass das Gehäuse eine umfassende Sensormodularität unterstützt. Standardisierte Befestigungspunkte (wie M4/M6-Gewindelöcher) auf dem Oberdeck sparen Stunden an mechanischem Design. Geregelte Stromausgänge (12 V, 24 V und 5 V) sind von entscheidender Bedeutung. Ihr LiDAR, Ihre Tiefenkameras und IMUs benötigen saubere, isolierte Stromversorgung. Spitzen im Motorstrom dürfen niemals zu einem Spannungsabfall führen, der zu einem Neustart Ihres Rechenmoduls führt.
Ein erfolgreicher Prototyp bedeutet nichts, wenn Sie ihn nicht in Massenproduktion herstellen können. Prüfen Sie, ob der Hersteller in der Lage ist, von der Bereitstellung eines einzelnen Entwicklerkits auf die Durchführung von Großserienproduktionen umzusteigen. Durch die Skalierung kommt es häufig zu Qualitätsverlusten. Erkundigen Sie sich nach der Kapazität der Montagelinie, den Qualitätssicherungstests und den abschließenden Einbrennverfahren.
Untersuchen Sie die Beschaffung kritischer interner Komponenten. Ermitteln Sie, woher der Hersteller seine Antriebsmotoren, magnetischen Encoder und Motortreiber bezieht. Die Abhängigkeit von unbekannten Lieferanten aus einer Hand führt zu Engpässen in der nachgelagerten Lieferkette. Namhafte OEMs nutzen standardisierte, weltweit verfügbare Industriekomponenten. Diese Transparenz schützt Ihren Produktionszeitplan bei weltweiter Chipknappheit oder Lieferkrisen.
Fordern Sie einen überprüfbaren Nachweis der Einhaltung von Sicherheits- und Emissionsvorschriften. Achten Sie auf der Basisplattform auf CE-, FCC- und RoHS-Zertifizierungen. Wenn dem zugrunde liegenden Gehäuse diese Zertifizierungen fehlen, stößt Ihr eigener Endprodukt-Zertifizierungsprozess an seine Grenzen. Arbeitssicherheitsstandards wie ISO 3691-4 legen strenge Anforderungen für fahrerlose Flurförderzeuge fest. Stellen Sie sicher, dass der OEM diese Rahmenbedingungen versteht und einhält.
Definieren Sie die Bedingungen der Service Level Agreements (SLA) klar, bevor Sie Verträge unterzeichnen. Für den Austausch von Hardware, Firmware-Updates und die Verfügbarkeit älterer Komponenten sind formelle Verpflichtungen erforderlich. Industrieroboter haben eine Lebensdauer von mehr als fünf Jahren. Fällt ein Motorcontroller im dritten Jahr aus, muss der OEM das Ersatzteil weiterhin auf Lager haben. Vermeiden Sie Hersteller, die häufig Produktlinien einstellen, ohne abwärtskompatible Upgrades anzubieten.
Die Steuerung des Anbieterauswahlprozesses erfordert eine strikte Risikominderung. Entwicklungsteams übersehen häufig langfristige Implementierungsrisiken und konzentrieren sich ausschließlich auf die anfänglichen Kaufpreise.
Achten Sie während der Bewertungsphase auf mehrere kritische Warnzeichen. Vermeiden Sie, dass Hersteller diese Merkmale aufweisen:
Fordern Sie immer eine strenge Prototypenvalidierungsphase an, bevor Sie sich auf Mindestbestellmengen (MOQs) festlegen. Befolgen Sie dieses strukturierte PoC-Protokoll, um Hardwareeinschränkungen aufzudecken:
Wägen Sie die Grundkosten pro Einheit gegen die langfristige Integrationsreibung ab. Das billigste Chassis ist fast immer das teuerste in der Bereitstellung. Der Aufwand für die Softwareentwicklung, endloses Debuggen und häufige mechanische Ausfälle machen alle anfänglichen Einsparungen zunichte. Zahlen Sie einen Aufpreis für ausgereifte Entwicklerökosysteme, robuste APIs und transparente kinematische Daten. Ihr Software-Team wird es Ihnen danken und Ihr Zeitrahmen für die Markteinführung wird sich drastisch verkürzen.
Die Auswahl des richtigen OEM fungiert als Erweiterung Ihres eigenen Engineering-Teams. Sie kaufen nicht nur eine Hardware-Hülle; Sie erwerben eine grundlegende Mobilitätsschicht. Diese Ebene bestimmt den betrieblichen Erfolg Ihrer proprietären Software und benutzerdefinierten Nutzlasten.
Technische Leiter müssen transparente Daten, offene Softwarearchitektur und bewährte Skalierbarkeit priorisieren. Oberflächliche Designästhetik spielt kaum eine Rolle, wenn die ROS-Treiber driften oder die Motorsteuerungen überhitzen. Testen Sie dynamische Nutzlasten gründlich, prüfen Sie die Entwicklerdokumentation und fordern Sie transparente Lieferkettenpraktiken.
Ergreifen Sie noch heute proaktive Schritte, um Ihren nächsten Mobilitätspartner zu validieren. Fordern Sie ein technisches Datenblatt, eine vollständige API-Dokumentation an oder vereinbaren Sie eine Entwickler-Kit-Beratung, um sofort mit dem Validierungsprozess zu beginnen.
A: Standardmäßige Plattformen werden in der Regel innerhalb von 1 bis 3 Wochen ausgeliefert. Kundenspezifische OEM-Varianten benötigen in der Regel 6 bis 12 Wochen. Dieser verlängerte Zeitrahmen hängt stark von der Komplexität der spezifischen Sensorintegration, den Anforderungen an kundenspezifische Werkzeuge und den einzigartigen Batteriekonfigurationen ab.
A: Ja, viele OEMs erlauben dies. Es erfordert jedoch die Überprüfung präziser Spannungstoleranzen und Kommunikationsprotokolle (wie CAN-Bus) mit den internen Motortreibern. Stellen Sie immer sicher, dass die Integration einer benutzerdefinierten Batterie nicht zum Erlöschen der grundlegenden Herstellergarantie führt.
A: Ein Chassis bezieht sich ausschließlich auf den bloßen mechanischen Rahmen, die Motoren und die Antriebskomponenten. Eine Plattform bietet eine umfassendere Lösung. Es umfasst typischerweise das integrierte Steuerungssystem, die Basis-Firmware, die geregelte Stromverteilung und manchmal auch Navigations-Rechnermodule der Einstiegsklasse.
A: Seriöse OEMs unterliegen strengen Geheimhaltungsvereinbarungen (NDAs). Sie bieten regelmäßig White-Labeling-Vereinbarungen an. Diese rechtlichen Rahmenbedingungen stellen sicher, dass Ihre proprietären Top-Module, benutzerdefinierten Nutzlasten und Software-Intelligence-Schichten ausschließlich Ihr geistiges Eigentum bleiben.