
Anzahl Durchsuchen:0 Autor:Site Editor veröffentlichen Zeit: 2026-09-15 Herkunft:Powered


Bei der Notfallrettung und Industrieinspektion ist ein Fahrgestellversagen gleichbedeutend mit einem Missionsversagen. Standardplattformen für Bastler können weder Schutt noch steile Gefälle oder schwere Sensornutzlasten bewältigen. Wenn Menschenleben oder kritische Infrastrukturen in Gefahr sind, hat die Zuverlässigkeit der Hardware höchste Priorität. Sie können sich unerwartete Ausfälle vor Ort nicht leisten.
Ingenieurteams verschwenden Monate damit, leichte Plattformen für extreme Umgebungen zu modifizieren. Unter hoher Last kommt es häufig zu starker thermischer Drosselung. Bei diesen modifizierten Systemen kommt es zu Gleisentgleisungen. Beim Hinzufügen externer Hardware kommt es außerdem zu frustrierenden Integrationsengpässen. Diese ständigen Verzögerungen beeinträchtigen die Entwicklungszeitpläne.
Dieser Leitfaden bietet einen bewährten Rahmen für die Bewertung Ihrer Optionen. Wir helfen Ihnen dabei, einen zuverlässigen Fertigungspartner auf der Grundlage nachweisbarer Leistung in die engere Wahl zu ziehen. Sie erfahren, wie Sie die Integrationsbereitschaft und die mechanische Langzeitstabilität beurteilen. Indem Sie diese Richtlinien befolgen, können Sie eine solide Grundlage für Ihre autonomen Systeme schaffen.
Robotikplattformen für Endverbraucher sehen auf dem Papier oft beeindruckend aus. Sie eignen sich gut für flache Lagerböden. Sie brechen jedoch unter der enormen Belastung durch Katastrophengebiete und raue Industriestandorte zusammen. Sie müssen ihre mechanischen Einschränkungen verstehen, bevor Sie sie einsetzen.
Plattformen mit Rädern haben große Probleme mit unstrukturiertem Gelände. Sie versinken schnell im Schlamm und im losen Kies. Leichte Raupensysteme verrutschen oft beim Versuch, Treppen zu steigen. Schmutz blockiert leicht schlecht konstruierte Antriebsstränge. Um zu überleben, benötigt Ihr Roboter aggressive, selbstspannende Raupensysteme. Diese fortschrittlichen Ketten verteilen das Gewicht gleichmäßig auf instabilem Geröll. Sie verhindern, dass der Roboter bei kritischen Missionen stecken bleibt. Umgebungen mit hoher Reibung erfordern eine speziell entwickelte Schienengeometrie.
Hitze zerstört Standard-Elektromotoren. Der Betrieb bei niedrigen Drehzahlen und der Bereitstellung eines hohen Drehmoments erzeugt eine enorme Wärmeleistung. Dies passiert häufig, wenn Roboter Roboterarme, schwere LiDAR-Einheiten und Wärmebildkameras steile Steigungen hinauftragen. Standardplattformen verfügen nicht über eine ausreichende Wärmeableitung. Sie überhitzen und schalten sich mitten in der Mission ab. Wir sehen diese thermische Drosselung ständig bei modifizierten Hobby-Plattformen. Industrielle Plattformen lösen dieses Problem durch den Einsatz spezieller Getriebe und aktiver Kühlstrategien. Sie halten ein hohes Drehmoment aufrecht, ohne dass die Motorspulen durchbrennen.
Industrielle Inspektionen in Rohren und Bergwerken erfordern vollständig abgedichtete Antriebsstränge. Bei Rettungseinsätzen bei Bränden und Überschwemmungen sind Roboter extremen Umweltgefahren ausgesetzt. Die Standard-Schutzart IP54 versagt schnell, wenn sie dauerhaft starkem Staub und Spritzwasser ausgesetzt wird. Eindringendes Wasser führt zu einem sofortigen Kurzschluss der Motorsteuerung. Feinstaub zerstört freiliegende Lager. Für diese Umgebungen müssen Sie die Schutzart IP67 oder höher fordern. Die Antriebssysteme müssen zeitweiligem Untertauchen standhalten und abrasive Partikel wirksam abweisen.
Häufige Fehler, die es zu vermeiden gilt:
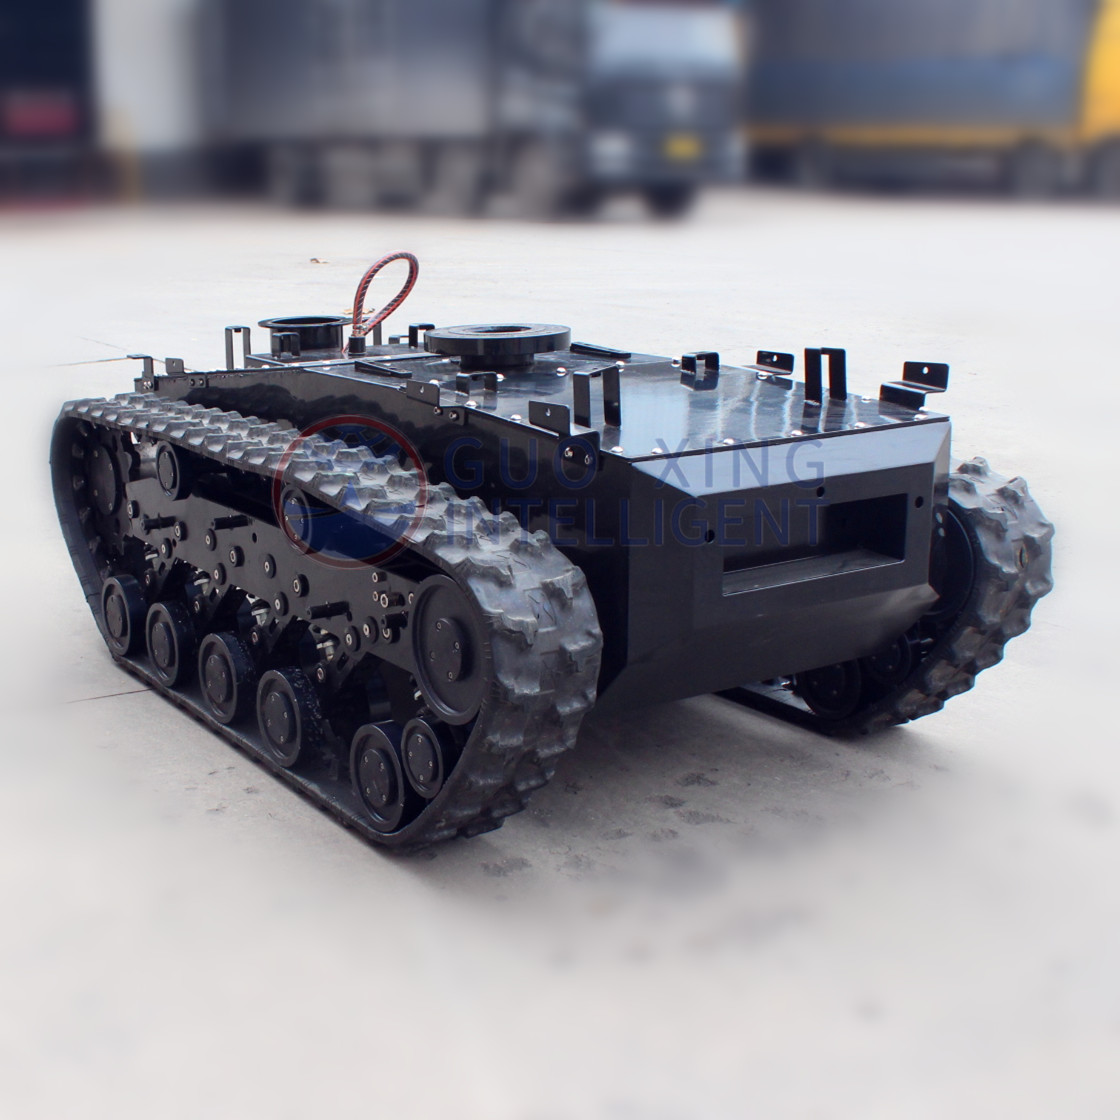
Die Auswahl der richtigen Hardware-Architektur definiert die Obergrenze Ihres Projekts. Wenn es der Basis an mechanischer Integrität mangelt, kann die intelligenteste Navigationssoftware die Mission nicht retten. Sie müssen das Fahrwerk systematisch bewerten.
Die Federungskonstruktion bestimmt, wie gut der Roboter Stöße absorbiert. Es wirkt sich direkt auf die Sensorstabilität aus. LiDAR und Kameras benötigen eine stabile Basis, um ordnungsgemäß zu funktionieren. Im Allgemeinen wählen Sie zwischen den Aufhängungsdesigns Christie und Matilda.
| Aufhängungstyp | Hauptvorteil | Bester Anwendungsfall |
|---|---|---|
| Christie Suspendierung | Hervorragende Stoßdämpfung bei höheren Geschwindigkeiten. | Offenes Gelände und schnelle Reaktionsszenarien. |
| Matilda-Suspension | Hervorragende Lastverteilung und niedriger Schwerpunkt. | Treppensteigen und durch dichten Schutt navigieren. |
Die Bodenfreiheit ist eine weitere wichtige Kennzahl. Eine geringe Bodenfreiheit führt zu einer hohen Zentrierung auf Felsen oder Schutt. Der Roboter bleibt sofort hängen. Stellen Sie sicher, dass das Fahrgestell ausreichend Freiraum bietet, um typische Feldhindernisse zu überwinden.
Verlassen Sie sich nicht auf Spitzendrehmomentwerte. Das maximale Drehmoment hält nur wenige Sekunden an. Stattdessen müssen Sie die Dauerdrehmomentwerte bewerten. Das kontinuierliche Drehmoment bestimmt, ob der Roboter eine lange Treppe ohne Ausfall erklimmen kann. Sie müssen auch das Gesamtgewicht Ihrer primären Nutzlasten berücksichtigen. Manipulatorarme, schwere PTZ-Kameras, Gefahrensensoren und Opfertransportausrüstung erhöhen das Gewicht enorm. Ein robustes Fahrgestell bewältigt diese dynamischen Belastungen, ohne die Manövrierfähigkeit zu beeinträchtigen.
Gefährliche Umgebungen erfordern stabile Stromversorgungssysteme. Herkömmliche Lithium-Ionen-Batterien bergen Brandgefahr, wenn sie beschädigt werden. Wir empfehlen die Batteriechemie LiFePO4 (Lithiumeisenphosphat). Es bietet überlegene thermische Stabilität und Sicherheit in Katastrophengebieten. Das Batteriemanagementsystem (BMS) muss äußerst zuverlässig sein. Es schützt die Zellen vor Tiefentladung und extremen Temperaturen. Darüber hinaus sind für den kontinuierlichen Katastrophenschutz rund um die Uhr im laufenden Betrieb austauschbare Batterien erforderlich. Teams können nicht stundenlang warten, bis der Roboter wieder aufgeladen ist. Sie müssen die Akkus in Sekundenschnelle austauschen und erneut einsetzen.
Hardwarestärke bedeutet nichts, wenn Ihre Software nicht mit ihr kommunizieren kann. Integrationsengpässe zerstören Projektzeitpläne. Ein professionelles Chassis muss als offene, zugängliche Plattform für Ihr Ingenieurteam dienen.
Ihre Navigationsalgorithmen der obersten Ebene müssen einwandfrei mit den Motorsteuerungen des Fahrgestells kommunizieren. Es sind unbedingt branchenübliche Schnittstellen erforderlich. Sie benötigen CAN-Bus- oder RS232/RS485-Konnektivität. Der CAN-Bus bietet außergewöhnliche Störfestigkeit in elektrisch verrauschten Industrieumgebungen. Es garantiert die Befehlsausführung in Echtzeit. Vermeiden Sie Systeme, die auf fragilen USB-Verbindungen oder undokumentierten seriellen Protokollen basieren.
Closed-Box-Steuerungssysteme binden Sie an proprietäre Ökosysteme. Sie schränken Ihre Innovationsfähigkeit ein. Fordern Sie stattdessen umfassende Unterstützung für ROS und ROS2. Der Hersteller sollte Open-Source-SDKs und eine transparente API-Dokumentation bereitstellen. Dies ermöglicht Ihren Entwicklern die sofortige Integration fortschrittlicher SLAM- und Hindernisvermeidungsalgorithmen. Eine transparente Softwarearchitektur verkürzt Ihre Entwicklungszeit erheblich.
Das Hinzufügen externer Sensoren verursacht normalerweise Probleme bei der Energieverwaltung. Viele Teams greifen darauf zurück, Sekundärbatterie-Arrays am Roboter zu befestigen. Dadurch wird unnötige Masse hinzugefügt und der Schwerpunkt zerstört. Ein professionelles Chassis sorgt für eine integrierte Nutzlaststromverteilung.
Die geregelte Stromversorgung direkt von der Hauptbatterie des Fahrgestells vereinfacht Ihre elektrische Architektur erheblich.
Die Suche nach einem vertrauenswürdigen Fertigungspartner erfordert die gebotene Sorgfalt. Marketingbroschüren übertreiben oft die Fähigkeiten. Bevor Sie eine Kaufentscheidung treffen, müssen Sie konkrete technische Daten einholen.
Stellt der Lieferant Rohtestdaten zur Verfügung? Marketingaussagen haben in diesem Bereich kein Gewicht. Erfragen Sie konkrete Zahlen zur Zugkraft. Fordern Sie dokumentierte Steigungsgrenzen bei maximaler Nutzlast an. Bedarfsdaten zur thermischen Drosselung im Dauerbetrieb. Ein zuverlässiger Lieferant von Hochleistungsroboterchassis teilt diese technischen Berichte gerne mit. Sie beweisen, dass ihre Ausrüstung durch strenge physikalische Tests funktioniert.
Jedes Projekt hat einzigartige mechanische Anforderungen. Möglicherweise benötigen Sie breitere Schienen für Schnee oder ein spezielles Montagelochmuster für einen maßgeschneiderten Roboterarm. Bewerten Sie die Fähigkeit des Lieferanten, die Fahrgestellabmessungen zu ändern. Können sie die Motorübersetzungsverhältnisse anpassen? Können sie das Montagedeck ändern, ohne den gesamten Produktionszeitplan zurückzusetzen? Ein kompetenter Hersteller erledigt diese kleineren Anpassungen schnell.
Untersuchen Sie die Abhängigkeit des Lieferanten von Komponenten Dritter. Viele Unternehmen montieren einfach Teile, die sie von verschiedenen Lieferanten im Ausland gekauft haben. Dies führt zu unvorhersehbaren Durchlaufzeiten und Problemen bei der Qualitätskontrolle. Suchen Sie nach einem Partner, der das Kerngehäuse intern herstellt. Die eigene Produktion garantiert gleichbleibende Qualität. Darüber hinaus gewährleistet es zuverlässige Lieferzeiten von 4 bis 8 Wochen für Sonderanfertigungen. Sie sichern Ihren Projektzeitplan durch die Auswahl vertikal integrierter Hersteller.
Der nachgelagerte Einsatz im öffentlichen Raum oder in stark regulierten Industriebereichen erfordert eine strikte Einhaltung. Nicht zertifizierte Roboter können nicht in Raffinerien oder öffentlichen Katastrophengebieten eingesetzt werden. Überprüfen Sie, ob gültige CE- und FCC-Zertifizierungen vorliegen. Überprüfen Sie ihre ISO-Konformitätsstandards. Diese Zertifizierungen beweisen, dass die Hardware den globalen Sicherheits- und elektromagnetischen Interferenzrichtlinien entspricht.
Der Einsatz schwerer Maschinen in chaotischen Umgebungen birgt erhebliche Risiken. Sie müssen mechanische Ausfälle einplanen. Wenn Sie verstehen, wie die Hardware ausfällt, können Sie diese Risiken während der Entwurfsphase mindern.
Eine Gleisentgleisung beendet Missionen sofort. Dies tritt typischerweise bei Kurvenfahrten mit Nullradius auf Oberflächen mit hoher Reibung wie Beton oder zerklüftetem Geröll auf. Durch die seitlichen Kräfte wird die Schiene von den Führungsrädern abgezogen. Wie gestaltet der Lieferant seine Kettenspanner? Benutzen sie eine aktive Federspannung oder passive Bolzen? Tiefe Führungsradrillen und aktive Spanner sind Pflicht. Sie verhindern das Wegwerfen von Spuren bei aggressiven Manövern.
In einem Rettungsszenario können Ingenieure das Chassis nicht ins Werk zurückschicken. Reparaturen müssen vor Ort durchgeführt werden, oft unter schrecklichen Wetterbedingungen. Bewerten Sie die Modularität des gesamten Designs. Können Ihre Techniker die Antriebsmotoren vor Ort austauschen? Sind die Motorsteuerungen leicht zugänglich? Können sie beschädigte Gleissegmente in weniger als 30 Minuten ersetzen? Bei einem großartigen Rettungs- und Inspektionsroboter-Chassis steht eine schnelle Wartung vor Ort an erster Stelle. Es werden durchgehend Schnelltrennkabel und standardisierte Sechskantschrauben verwendet.
Ingenieure gehen oft von gefährlichen Annahmen hinsichtlich der Nutzlastgrenzen aus. Sie gehen davon aus, dass die Nutzlastkapazität auf ebenem Boden bei maximaler Neigung gilt. Das ist mathematisch falsch. Bei einer Neigung von 30 Grad verschiebt sich der Schwerpunkt dramatisch. Die Motoren müssen der Schwerkraft anders entgegenwirken. Fordern Sie beim Hersteller immer genaue Derating-Kurven an. Diese Diagramme zeigen genau, wie die Gewichtsgrenzen mit zunehmendem Neigungswinkel abnehmen. Das Verständnis dieser Kurven verhindert ein katastrophales Abwürgen des Motors auf Treppen.
Die Auswahl einer hochleistungsfähigen Raupenplattform stellt eine entscheidende Investition in die Grundlage Ihres Projekts dar. Das Fahrgestell bestimmt direkt Ihre maximale Nutzlast. Es bestimmt die Kompatibilität Ihrer Umgebung und hat großen Einfluss auf Ihre Gesamtgeschwindigkeit bei der Markteinführung. Eine solide Basis ermöglicht es Ihrem Softwareteam, sich ganz auf die Autonomie zu konzentrieren, anstatt sich mit der Fehlerbehebung bei Hardwarefehlern zu befassen.
Ergreifen Sie die folgenden umsetzbaren nächsten Schritte, um Ihre Hardware zu sichern:
Kontaktieren Sie noch heute unser Engineering-Team mit Ihren spezifischen Nutzlast- und Geländeanforderungen. Wir erstellen eine individuelle Machbarkeitsbewertung und ein detailliertes Angebot, um Ihr Projekt in Schwung zu bringen.
A: Es liegt typischerweise zwischen 50 kg und über 300 kg. Dies hängt stark von der Spurweite, der Motorleistung und der Federungskonstruktion ab. Sie müssen diese Kapazität immer unter dynamischen, sich bewegenden Bedingungen und nicht nur unter statischen Lasten überprüfen. Fordern Sie Reduzierungskurven an, um zu verstehen, wie sich Steigungen auf die Gesamttragfähigkeit auswirken.
A: Ja. Führende Anbieter bieten umfassende ROS- und ROS2-Pakete an. Sie bieten auch eine direkte CAN-Bus-Kommunikation. Diese Architektur ermöglicht eine nahtlose, direkte Integration mit standardmäßigen autonomen Navigations-Stacks wie Nav2. Dadurch entfällt die Notwendigkeit einer proprietären Navigationssoftware vollständig.
A: Standardkonfigurationen werden in der Regel innerhalb von 1–2 Wochen ausgeliefert. Strukturelle Änderungen oder kundenspezifische Nutzlast-Stromverteilungen verlängern die Lieferzeiten in der Regel auf 4–8 Wochen. Dieser Zeitplan hängt weitgehend von den internen Fertigungskapazitäten des Lieferanten und der aktuellen Produktionswarteschlange ab.
A: Mit Kevlar verstärkte Gummiketten bieten die höchste Leistung. In Kombination mit aggressiven Stahl- oder Gummistollen sorgen sie für eine hervorragende Balance. Sie bieten hervorragende Traktion auf losem Geröll, dämpfen Vibrationen für empfindliche Sensoren und sind reißfest auf scharfkantigem Geröll.