
Anzahl Durchsuchen:0 Autor:Site Editor veröffentlichen Zeit: 2026-09-24 Herkunft:Powered


Das Chassis dient als physisches Fundament Ihres Robotersystems. Sie müssen es sorgfältig auswählen. Die Auswahl der falschen Basis löst häufig kaskadierende Fehler aus. Diese Ausfälle wirken sich insgesamt negativ auf die Nutzlastkapazität, das Energiemanagement und die Navigationszuverlässigkeit aus. Die Umstellung eines Robotikprojekts von einem ersten Prototyp auf einen vollständigen kommerziellen Einsatz erfordert eine massive Verlagerung des Schwerpunkts. Sie müssen weit über grundlegende Mobilitätskennzahlen hinausblicken. Ingenieure müssen der Robustheit, der Hardware-Integrationsbereitschaft und spezifischen Umgebungsbedingungen Priorität einräumen. Dieser Artikel bietet Ihnen einen strengen, praktischen Rahmen zur Bewertung dieser entscheidenden Faktoren. Wir helfen Ihnen dabei, Ihre Hardware-Auswahl direkt an Ihre komplexen technischen Anforderungen anzupassen. Sie erfahren, wie Sie raue Betriebsumgebungen mit engen kommerziellen Zeitplänen in Einklang bringen können. Am Ende dieses Leitfadens werden Sie genau verstehen, wie Sie Roboter-Chassis -Modelle richtig auswählen, die einen langfristigen Betriebserfolg garantieren.
Bevor Sie sich die Hardware-Spezifikationen ansehen, müssen Sie beurteilen, wo der Roboter eingesetzt wird. Die Betriebsumgebung bestimmt jede weitere Designentscheidung. Das Ignorieren von Umgebungsfaktoren garantiert einen schnellen Hardwareausfall.
Wir kategorisieren Betriebsumgebungen in zwei Hauptdomänen:
Als nächstes müssen Sie die Dynamik Ihrer Nutzlast bewerten. Anbieter werben häufig mit beeindruckenden statischen Nutzlastkapazitäten. Statische Zahlen erzählen jedoch nur die halbe Wahrheit. Eine statische Nutzlast definiert, was die Basis im Stillstand hält. Die dynamische Nutzlast definiert, was sie während der Fahrt sicher transportiert. Sie müssen Beschleunigungskräfte und Bremsmoment berücksichtigen. Ein hoher Schwung kann bei Notstopps leicht dazu führen, dass eine schlecht ausbalancierte Einheit umkippt.
Der Schwerpunkt (CoG) spielt eine große Rolle bei der dynamischen Stabilität. Hohe Befestigungspunkte verlagern die Gewichtsverteilung nach oben. Diese vertikale Verschiebung erfordert ein höheres Motordrehmoment, um die Stabilität in Kurven aufrechtzuerhalten. Außerdem erhöht sich die Gefahr eines Überschlags auf unebenem Gelände. Schwere Komponenten wie Batterien und Primärmotoren sollten Sie immer so niedrig wie möglich montieren.
Schließlich erfordern Macht- und Autonomieanforderungen eine sorgfältige Berechnung. Ein schönes Design versagt, wenn der Akku mitten in einer Aufgabe leer wird. Befolgen Sie diese Schritte, um Ihren Strombedarf genau zu dimensionieren:
Die Auswahl der richtigen Kinematik stellt sicher, dass Ihr Roboter effizient durch seine Umgebung navigiert. Lassen Sie uns die wichtigsten auf dem Markt verfügbaren Fortbewegungsarten aufschlüsseln.
Fahrgestellplattformen mit Rädern sind die häufigste Wahl. Sie bieten eine hervorragende Effizienz auf geeigneten Oberflächen. Wir können Radsysteme in drei Hauptkategorien einteilen. Differentialantriebssysteme bieten eine hohe Manövrierfähigkeit. Sie verwenden eine unglaublich einfache Steuerlogik. Zwei unabhängig voneinander angetriebene Räder steuern den Roboter, indem sie sich mit unterschiedlichen Geschwindigkeiten drehen. Diese Sockel eignen sich am besten für flache Innenräume. Omnidirektionale oder Mecanum-Räder eignen sich hervorragend für enge, beengte Räume. Sie führen problemlos komplexe seitliche Manöver durch. Allerdings leiden sie unter starken Vibrationsproblemen. Auch auf unebenem Außengelände mangelt es ihnen an ausreichender Traktion. Die Ackermann-Lenkung ist dem Standard-Automobildesign nachempfunden. Für den Außenbereich erweist es sich als äußerst energieeffizient. Es bewältigt Hochgeschwindigkeitsüberquerungen über große Entfernungen hervorragend. Es fehlt die Möglichkeit, sich um einen Null-Grad-Drehpunkt zu drehen.
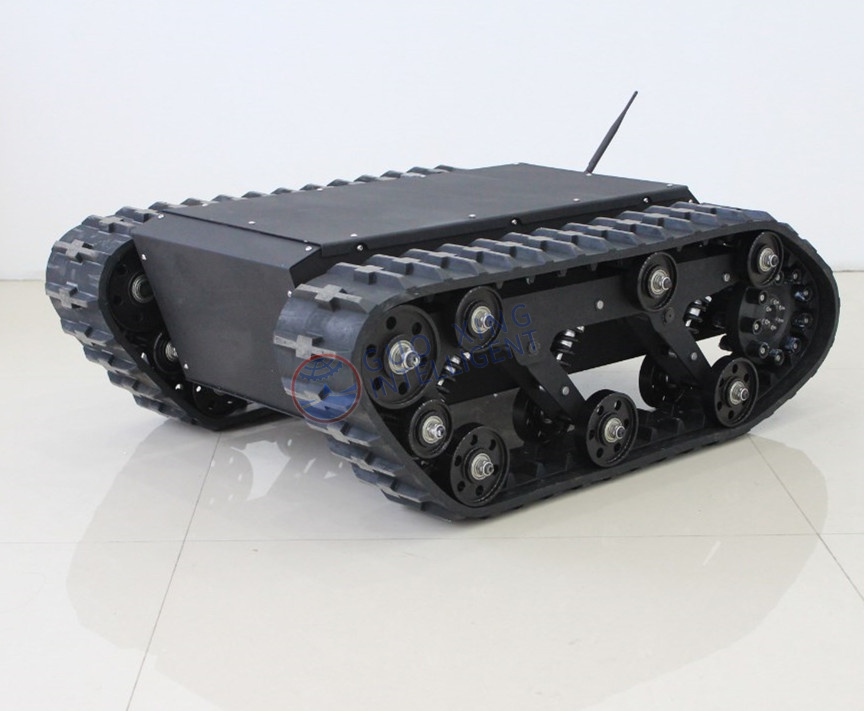
Raupenfahrwerksplattformen verwenden durchgehende Gummi- oder Stahlketten anstelle von Rädern. Sie sorgen für eine hervorragende Gewichtsverteilung auf weichem Untergrund. Hindernisüberwindungen und Hangüberwindungen meistern sie hervorragend. Sie bleiben für schwere Offroad-Anwendungen unbedingt erforderlich. Raupenplattformen haben erhebliche Nachteile. Sie haben viel niedrigere Höchstgeschwindigkeiten. Sie verbrauchen aufgrund der Gleisreibung deutlich mehr Strom. Außerdem besteht die Gefahr, dass weiche Oberflächen bei scharfen Pivot-Kurven zerrissen werden.
Die Realität der Federung entscheidet oft über eine fortgeschrittene Anwendung. Sie müssen empfindliche Sensoren der oberen Ebene vor schweren Vibrationsschäden schützen. Geräte wie teure LiDAR-Einheiten versagen unter ständiger mechanischer Erschütterung schnell. Beheben Sie dieses Problem durch die Integration spezieller Federungskonfigurationen. Wipp-Drehgestell-Mechanismen ermöglichen den Rädern das Überwinden großer Hindernisse und sorgen gleichzeitig dafür, dass der Hauptkörper stabil bleibt. Unabhängige stoßdämpfende Aufhängungen isolieren den Hauptrahmen vollständig vor harten Stößen.
| Fortbewegungsart | Ideale Umgebung | Hauptvorteil | Schlüsseleinschränkung |
|---|---|---|---|
| Differenzial auf Rädern | Innenbereich, flache Oberflächen | Einfache Steuerlogik, hochagil | Hat in unwegsamem Gelände große Probleme |
| Mecanum auf Rädern | Innenräume, enge Räume | Omnidirektionale seitliche Bewegung | Schlechte Traktion im Freien, starke Vibration |
| Ackermann steuerte | Outdoor, Ferngespräche | Hohe Geschwindigkeit, hervorragende Effizienz | Es können keine Null-Grad-Kurven ausgeführt werden |
| Kontinuierlich verfolgt | Im Freien, unebenes Gelände | Überlegene Hang- und Hindernisfreiheit | Hoher Stromverbrauch, geringere Geschwindigkeit |
Die Auswahl der richtigen Baumaterialien stellt sicher, dass Ihr Roboter seine täglichen Aufgaben übersteht. Wir stützen uns bei diesen entscheidenden technischen Entscheidungen auf eine unkomplizierte Materialauswahlmatrix.
Aluminiumlegierungen gelten als absoluter Industriestandard. Es sorgt für ein perfektes Gleichgewicht zwischen Gesamtgewicht und struktureller Steifigkeit. Es passt nahtlos in die meisten kommerziellen Anwendungen. Hersteller bearbeiten Aluminium problemlos in komplexe modulare Formen. Kohlefaser ist mit einem hohen Aufpreis verbunden. Es bietet ultraleichte Leistung und hohe Steifigkeit. Ingenieure reservieren es für Hochgeschwindigkeitsdrohnen oder hochspezialisierte Agility-Aufgaben. Für ultraschwere Nutzlasten ist Stahl absolut notwendig. Es bietet eine unübertroffene Zugfestigkeit. Allerdings führt Stahl zu massiven Gewichtseinbußen. Diese zusätzliche physikalische Masse erfordert von den Motoren einen kontinuierlich höheren Strom. Dadurch wird die Akkulaufzeit schnell erschöpft.
Die Eindringschutzklasse (IP) bestimmt die Beständigkeit gegenüber Umwelteinflüssen. Sie können Indoor-Roboter nicht im Freien einsetzen, ohne diese Bewertungen zu überprüfen. IP54 dient als absolute Mindestgrundlinie für den allgemeinen kommerziellen Einsatz. Es kommt mit leichtem Umgebungsstaub und gelegentlichen Wasserspritzern zurecht. Industriekehrmaschinen verfügen in der Regel über diese Einstufung. Landwirtschaftliche oder taktische Anwendungen erfordern einen wesentlich robusteren Schutz. Sie erfordern die Schutzart IP65 oder IP67. Diese höheren Nennwerte halten starken Staubstürmen, dickem Schlamm und direkten Druckabwaschungen stand.
Sie müssen die physische Abdichtung kritischer Komponenten aktiv prüfen. Wasser und Staub zerstören offene Motorgehäuse schnell. Getriebe und Schaltschränke benötigen äußerst dichte Dichtungen. Überprüfen Sie diese Schutzmaßnahmen immer vor dem Einsatz vor Ort. Ein geringfügiger Ausfall der Wasserdichtung zerstört oft sofort Tausende von Dollar an interner Elektronik. Überprüfen Sie insbesondere die Kabeleinführungsverschraubungen, da diese die häufigsten Fehlerquellen darstellen.
Ein starker physischer Rahmen bedeutet nichts ohne eine solide digitale Integration. Die von Ihnen gewählte Basis muss reibungslos mit übergeordneten Computersystemen kommunizieren. Übersehen Sie nicht das elektrische und Software-Ökosystem.
Beginnen Sie mit der Überprüfung der verfügbaren Steuerungs- und Kommunikationsschnittstellen. Stellen Sie sicher, dass die Hardware bewährte Industriestandardprotokolle unterstützt. CAN-Bus, RS232, RS485 und Ethernet stellen die notwendige Basis dar. Der CAN-Bus bietet in den Werkseinstellungen eine unglaubliche Störfestigkeit. Ethernet bietet eine enorme Bandbreite für die Übertragung hochauflösender Encoderdaten. Sie benötigen außerdem Kompatibilität mit Open-Source-Frameworks. Achten Sie auf die Verfügbarkeit zuverlässiger ROS- oder ROS2-Treiber. Ein Anbieter, der native ROS2-Knoten bereitstellt, erspart Ihrem Team wochenlangen Software-Engineering-Aufwand. Eine klare API-Dokumentation verhindert größere Integrationsengpässe auf der ganzen Linie.
Bewerten Sie als Nächstes die Sensor- und Leistungsintegrationsfunktionen sorgfältig. Die Montageflexibilität bleibt für das Rapid Prototyping von großer Bedeutung. Achten Sie auf standardisierte Aluminium-Strangpressschlitze entlang des Rahmens. Auch vorgebohrte Gewindelochmatrizen helfen ungemein. Sie ermöglichen das einfache Hinzufügen von LiDAR, Tiefenkameras und modularen Roboterarmen. Ohne diese werden Sie Tage mit der Herstellung individueller Montagehalterungen verschwenden.
Power Distribution Boards (PDB) sorgen für den sicheren Betrieb Ihrer externen Systeme. Ein robuster PDB bietet mehrere geregelte Spannungsausgänge. Sie benötigen wahrscheinlich gleichzeitig 5-V-, 12-V- und 24-V-Kanäle. Diese Kanäle versorgen externe Recheneinheiten direkt mit Strom. Sie sorgen dafür, dass Module wie der NVIDIA Jetson reibungslos laufen. Außerdem versorgen sie Ihre Navigationssensoren sicher über die Hauptantriebsbatterie. Ein spezieller PDB isoliert empfindliche Logikplatinen vor starken Motorspannungsspitzen. Dies verhindert zufällige Computerneustarts bei starker Beschleunigung.
Die Auswahl eines Anbieters erfordert genauso viel Prüfung wie die Auswahl der physischen Hardware. Ein umfassender Leitfaden zur Auswahl von Robotergehäusen muss sich eingehend mit dem Dilemma „Kaufen versus Bauen“ auseinandersetzen.
Bewerten Sie die technischen Stunden, die erforderlich sind, um eine maßgeschneiderte Einheit von Grund auf zu bauen. Vergleichen Sie diesen Aufwand mit der Integration einer bewährten kommerziellen Standardplattform (COTS). COTS-Lösungen sind in der Regel bei schnellen kommerziellen Einsätzen erfolgreich. Sie sparen Ihrem Team enorm viel interne Entwicklungszeit. Sie ermöglichen es Ihren Robotikingenieuren, sich ausschließlich auf die Autonomiesoftware zu konzentrieren, anstatt grundlegende Mobilitätsmechanismen zu debuggen. Der Bau maßgeschneiderter Antriebsstränge führt oft dazu, dass Teams in endlosen Hardware-Iterationen gefangen sind.
Wenden Sie in Ihrer ersten Auswahlphase strenge Lieferantenbewertungskriterien an. Die Qualität einer Dokumentation verrät viel über ein Unternehmen. Ein schwerwiegender Mangel an Schaltplänen oder genauen 3D-CAD-Modellen ist ein großes Warnsignal. Ohne genaue Schrittdateien können Sie keine benutzerdefinierten Nutzlasten entwerfen. Nicht reagierender technischer Support garantiert zukünftige Verzögerungen bei der Bereitstellung. Sie brauchen einen reaktionsschnellen Engineering-Partner und nicht nur einen entfernten Teilelieferanten.
Skalierbarkeit und Produktionsvorlaufzeiten bestimmen Ihren langfristigen kommerziellen Erfolg. Stellen Sie konkrete Fragen zu ihren Fertigungskapazitäten. Kann der Anbieter die Produktion schnell steigern? Sie könnten problemlos eine Evaluierungseinheit für die erste Prototypenerstellung bereitstellen. Können sie fünfzig identische Einheiten für Ihren Flotteneinsatz liefern? Untersuchen Sie die Widerstandsfähigkeit ihrer Komponenten-Lieferkette. Eine unterbrochene Lieferantenlieferkette stoppt sofort Ihre gesamte kommerzielle Einführung. Stellen Sie sicher, dass wichtige Ersatzteile wie Motortreiber, Encoderkabel und Raupenriemen vor Ort vorrätig sind.
Die Auswahl der richtigen Basis bestimmt den technischen Erfolg Ihres gesamten Robotikprojekts. Sie müssen einen strengen, objektiven Weg für die Bewertung festlegen. Beginnen Sie damit, die physische Betriebsumgebung klar zu definieren. Passen Sie die Fortbewegungsart direkt an die spezifischen Geländeanforderungen an. Bewerten Sie die Gewichtsverteilung und die dynamischen Nutzlastgrenzen sorgfältig. Überprüfen Sie die Bereitschaft Ihrer Hardware-Elektroschnittstellen und Software-Integration frühzeitig im Entwurfszyklus. Überprüfen Sie abschließend den Anbieter Ihrer Wahl auf Produktionsskalierbarkeit und reaktionsschnellen technischen Support.
Wir empfehlen dringend, in gründlich dokumentierte kommerzielle Systeme zu investieren. Eine etwas teurere Plattform mit nativer ROS2-Unterstützung amortisiert sich extrem schnell. Es spart später Tausende von Dollar an interner Softwareentwicklung und Hardware-Debugging-Zeit. Es beschleunigt die Markteinführungszeit Ihres Produkts erheblich. Es verhindert auch katastrophale Ausfälle im Feld.
Werden Sie noch heute aktiv, um Ihr Projekt voranzutreiben. Überprüfen Sie spezifische Mobilitätsplattformen, die genau für Ihre Branche relevant sind. Laden Sie detaillierte technische Datenblätter herunter, um Komponenten direkt miteinander zu vergleichen. Kontaktieren Sie ein engagiertes Ingenieurteam für eine umfassende Nutzlastberatung. Treffen Sie Ihre grundlegenden Hardware-Entscheidungen mit absoluter Sicherheit.
A: Landwirtschaftliche Aufgaben erfordern das Navigieren in unvorhersehbarem, schlammigem und stark unebenem Gelände. Raupenplattformen oder großrädrige Differenzialantriebe bieten hier die beste Leistung. Sie bieten eine hervorragende Gewichtsverteilung und eine hervorragende Hindernisfreiheit. Sie müssen Einzelradaufhängungssystemen Vorrang einräumen, um schwere landwirtschaftliche Nutzlasten zu stabilisieren. Stellen Sie stets sicher, dass das Gerät die Schutzart IP65 oder höher aufweist, um starker Wasser-, Schlamm- und Staubeinwirkung standzuhalten.
A: Die Berechnung des Motordrehmoments erfordert eine bestimmte physikalische Formel. Sie multiplizieren die Gesamtmasse des Roboters mit dem Antriebsradradius. Berücksichtigen Sie den maximal erwarteten Steigungswinkel, den Sie erklimmen möchten. Berücksichtigen Sie die gewünschte Beschleunigungsrate, um die anfängliche Haftreibung zu überwinden. Ingenieure empfehlen dringend, dieser endgültigen Berechnung eine Sicherheitsmarge von 20 bis 30 Prozent hinzuzufügen. Dadurch wird verhindert, dass der Motor bei unerwarteten dynamischen Belastungen blockiert.
A: Generell sollten Sie Mecanum-Räder nicht im Freien verwenden. Diese Räder verfügen über kleine, ungeschützte Diagonalrollen. Schmutz, Kies und biologische Rückstände blockieren diese präzisen Mechanismen schnell. Mecanum-Systeme leiden außerdem unter einer außergewöhnlich schlechten Traktion auf losen oder unebenen Oberflächen wie nassem Schmutz. Darüber hinaus fehlt ihren starren mechanischen Befestigungsstrukturen in der Regel die erforderliche Federung, um empfindliche Nutzlasten vor ständigen Vibrationen im Freien zu schützen.
A: Ein Gehäuse dient ausschließlich als reine Hardware-Grundlage. Es umfasst den Strukturrahmen, die Fahrmotoren, die Räder, die interne Batterie und grundlegende Motorantriebe. Es kann keine Aufgaben selbstständig erledigen. Ein vollständiger autonomer mobiler Roboter (AMR) baut vollständig auf dieser Basis auf. Benutzer oder Systemintegratoren müssen High-Level-Computing-Module, fortschrittliche LiDAR-Navigationssensoren und dedizierte Autonomiesoftware hinzufügen, um es intelligent zu machen.